
 繁體中文
 简体中文

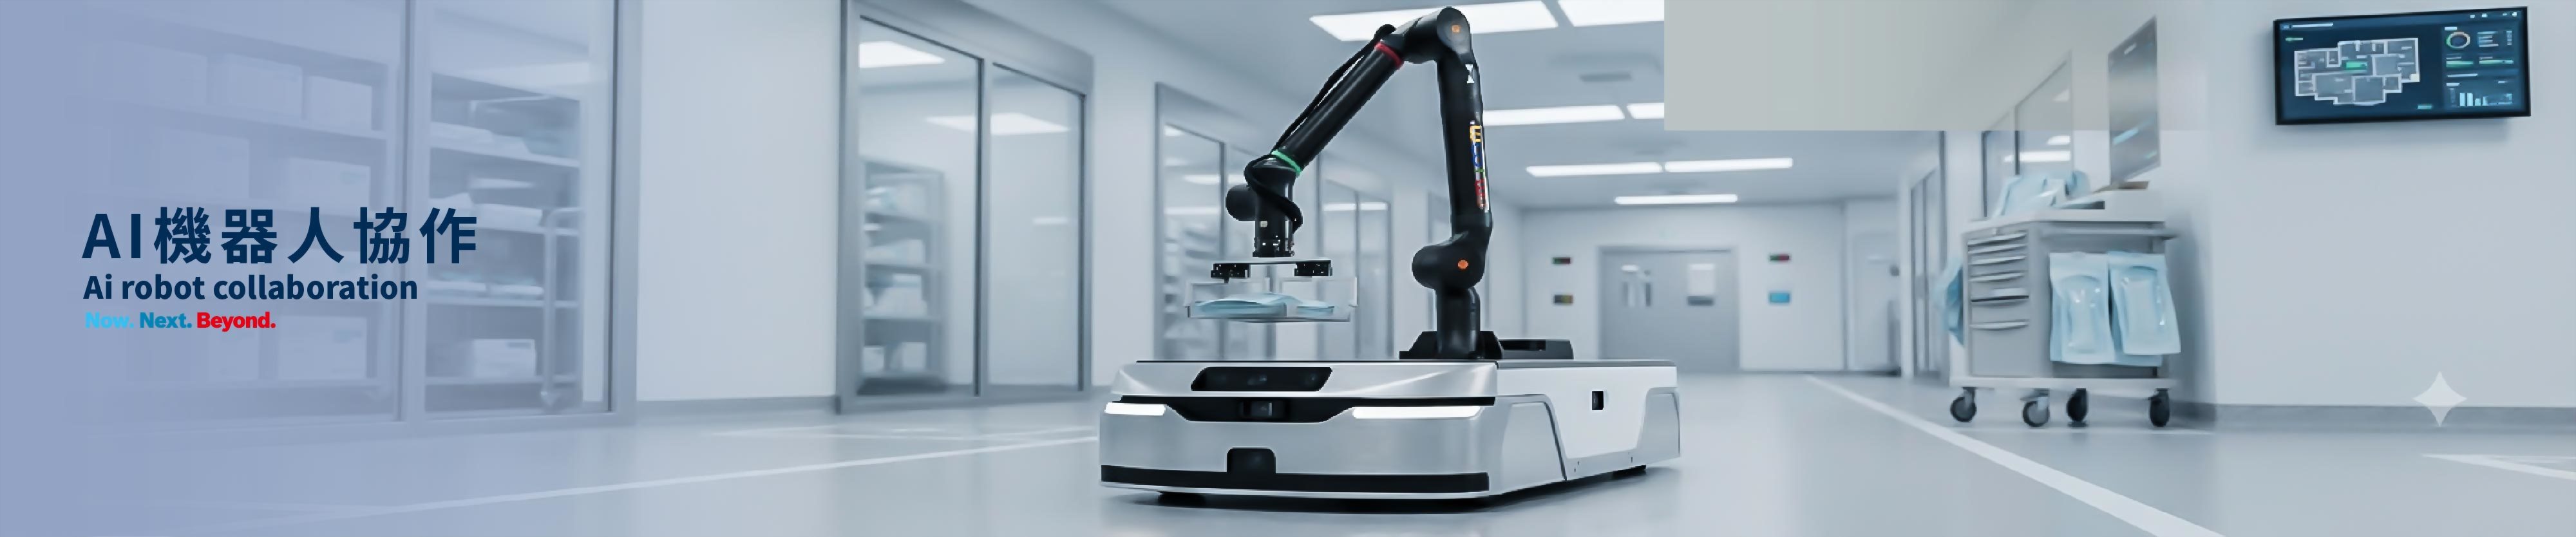
AMR 自主移動機器人
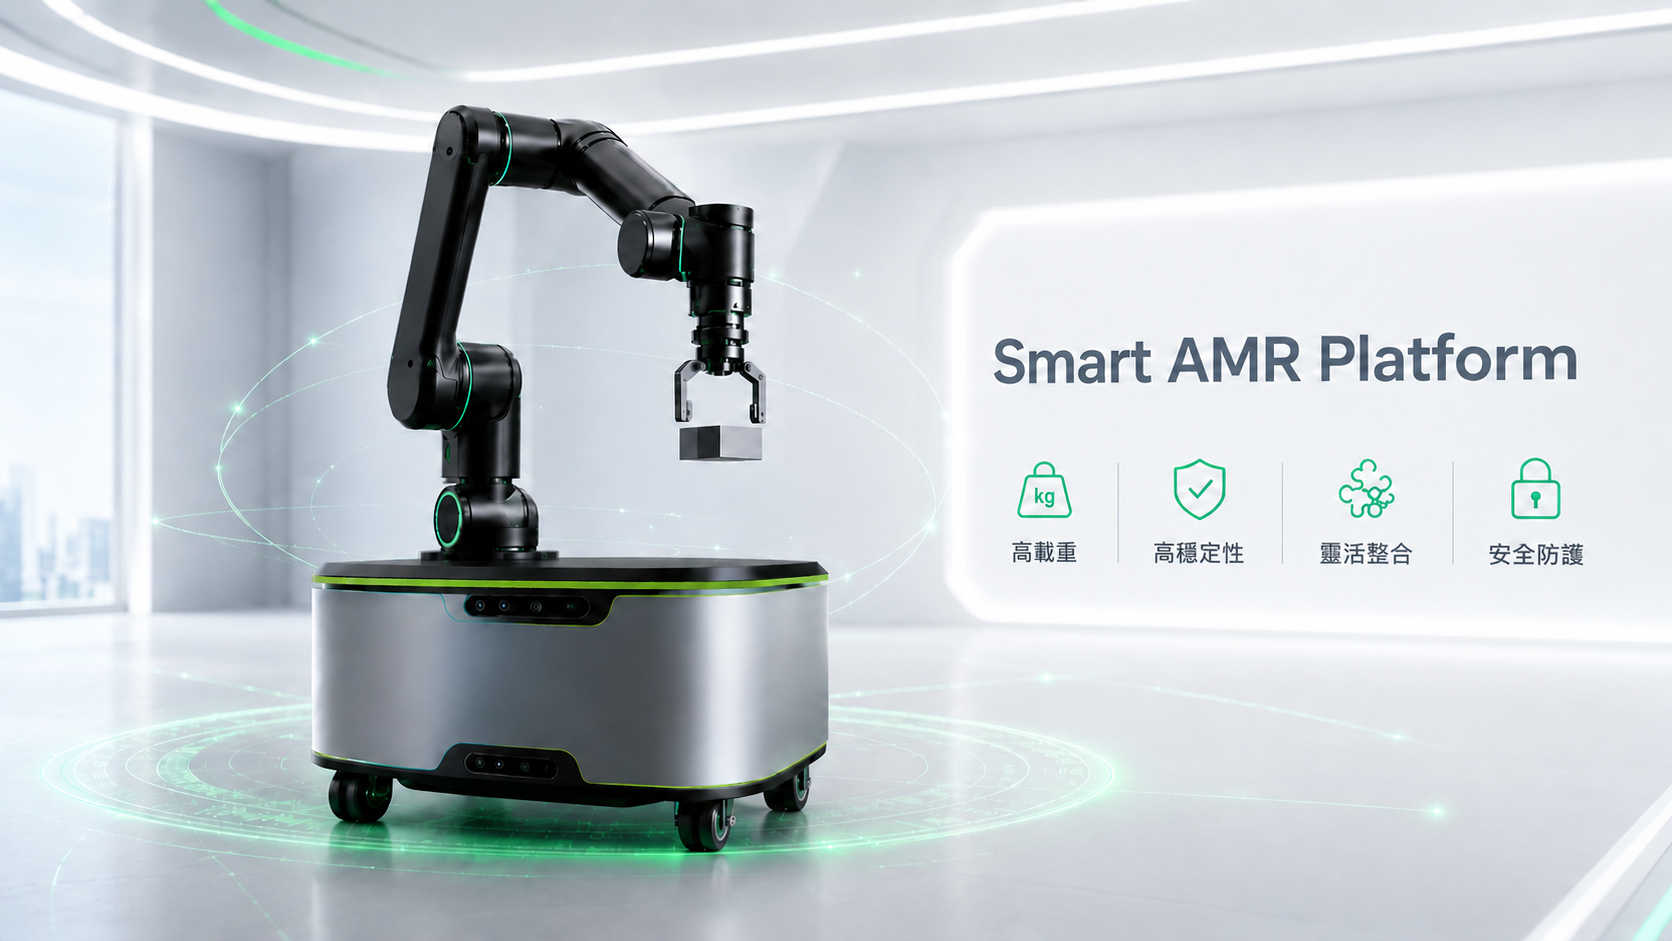
Smart AMR Platform 把自主移動底盤與 Kassow Robots EDGE 版協作機械手臂整合成單一平台,導航到點後即可自主完成取放、移載與組裝,一台機器就能取代「移動+固定手臂+人力」的多段流程。
AMR 與 AGV 差異?
AGV 靠軌道、磁條等固定路徑導引,遇到障礙物只能停下等待;AMR 則靠自身感測即時規劃路徑,不需固定軌道。Smart AMR Platform 更進一步整合移動與精密作業,達成其他 AMR 做不到的一站式自動化。
移動 × 作業一體化
自主移動底盤與 7 軸協作手臂深度整合,導航到點後即可自主取放、移載與組裝,單機取代「AMR+固定手臂+人力上下料」的多段流程。
3D 雙視覺立體避障
雙組 3D 景深相機以立體視覺偵測懸空、突出及高於車體平面的障礙物(推車把手、桌角、外露管線、人員肢體),突破 2D 光達單一水平面盲區。
智能倒退繞行導航
遇人員逼近或前方受阻時,車輛主動倒退、繞行或重新規劃路徑,而非僵在原地;狹窄走道、電梯口與門口顯著降低卡死與等待。
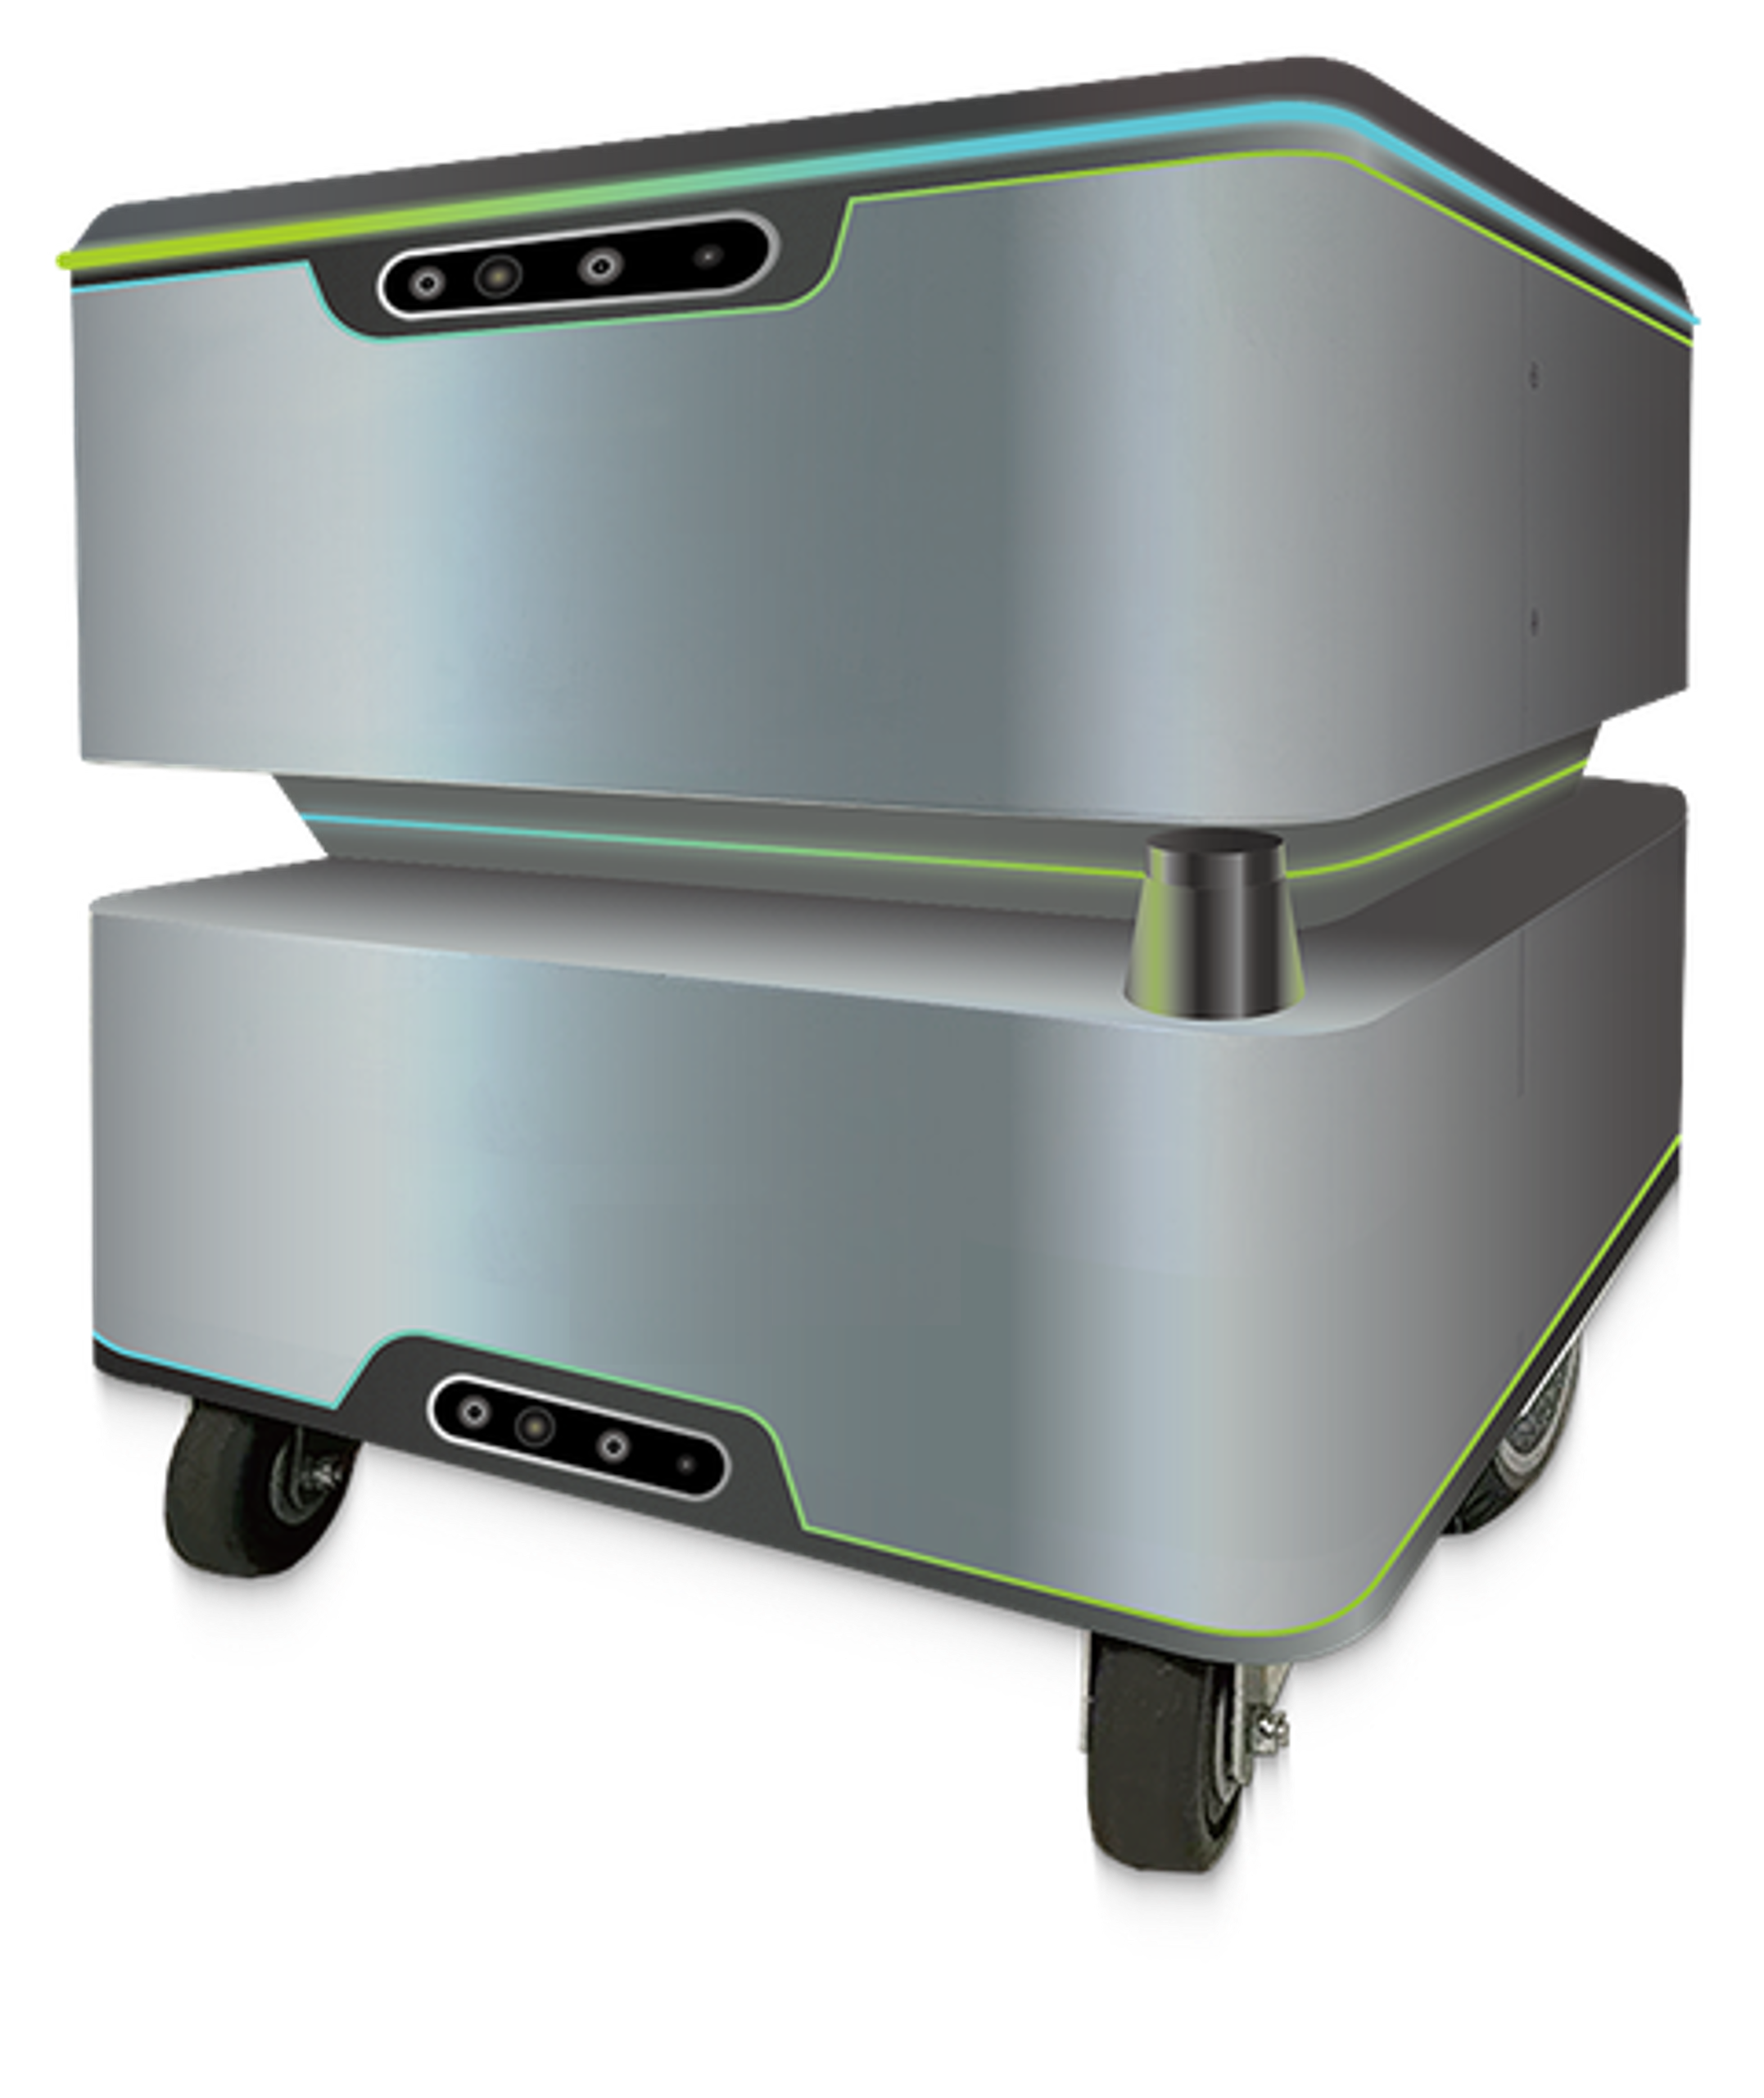
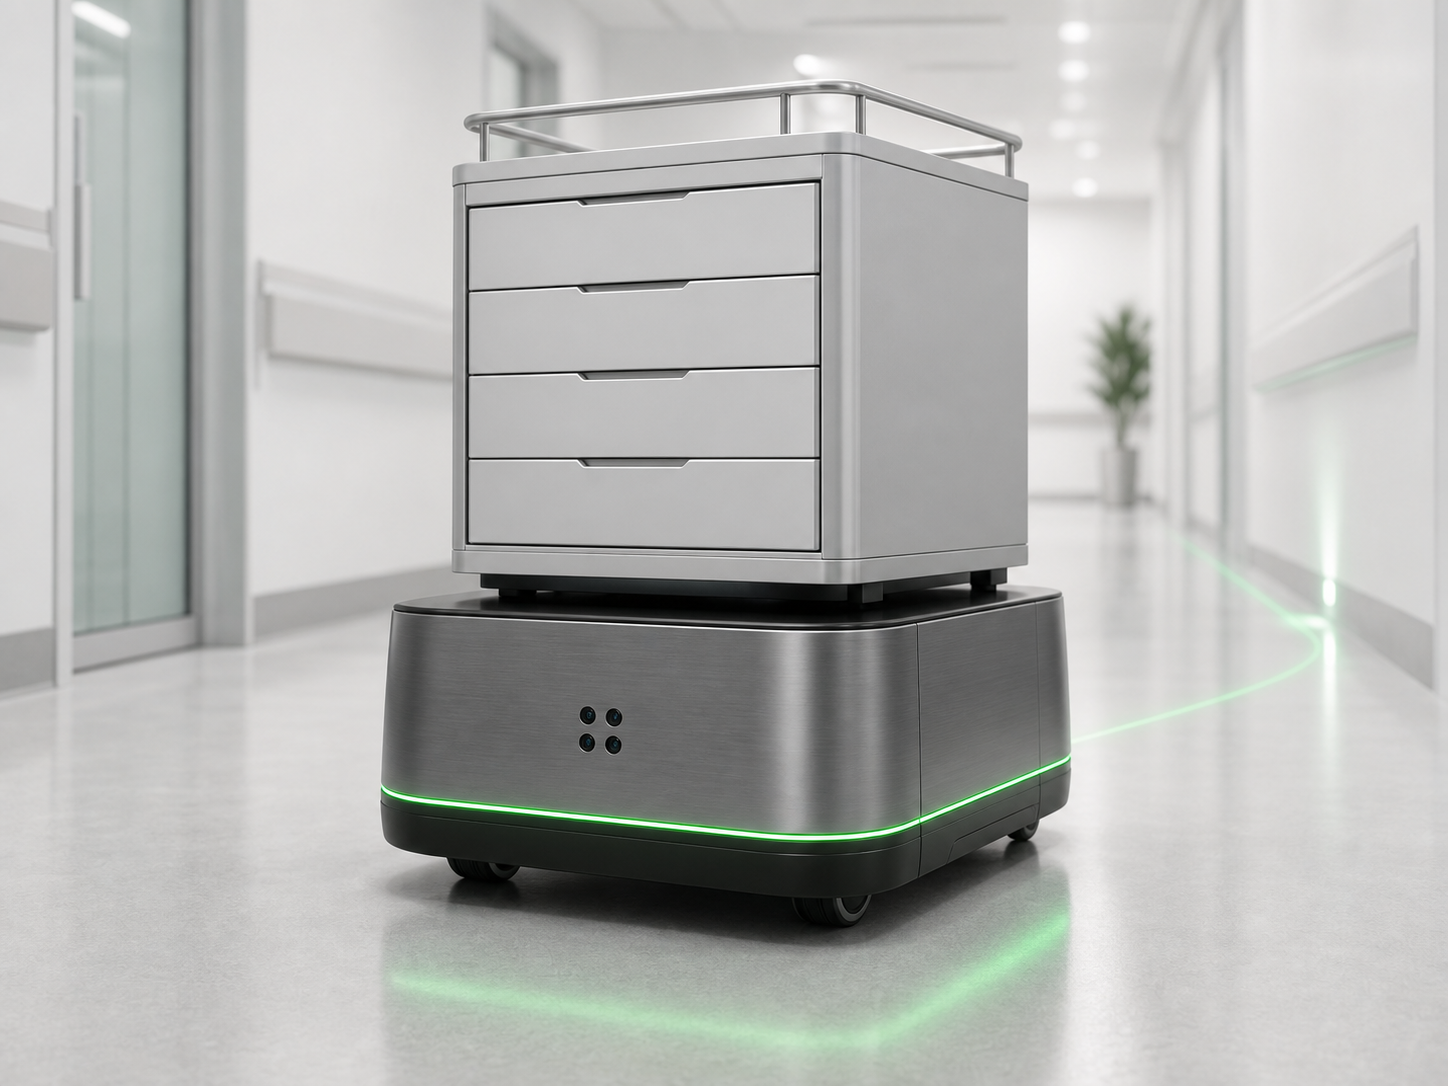
車身最小 40×40×40 cm 起,載重 120–150 kg,可依場域需求客製車體與功能模組,例如:醫療推車、藥品箱等,調整實際車體配置。
一站式自動化,可以用在哪裡?
Smart AMR Platform 依場域需求客製車體與功能模組,橫跨醫療照護、智慧工廠、實驗室、智慧物流與精密組裝五大領域,從院內走廊配送到產線上下料、樣本處理、多站點分揀與精密組裝都能勝任。
藥品、檢體安全運送與交遞;到點後手臂自主取放,減少人員接觸與交叉污染風險。
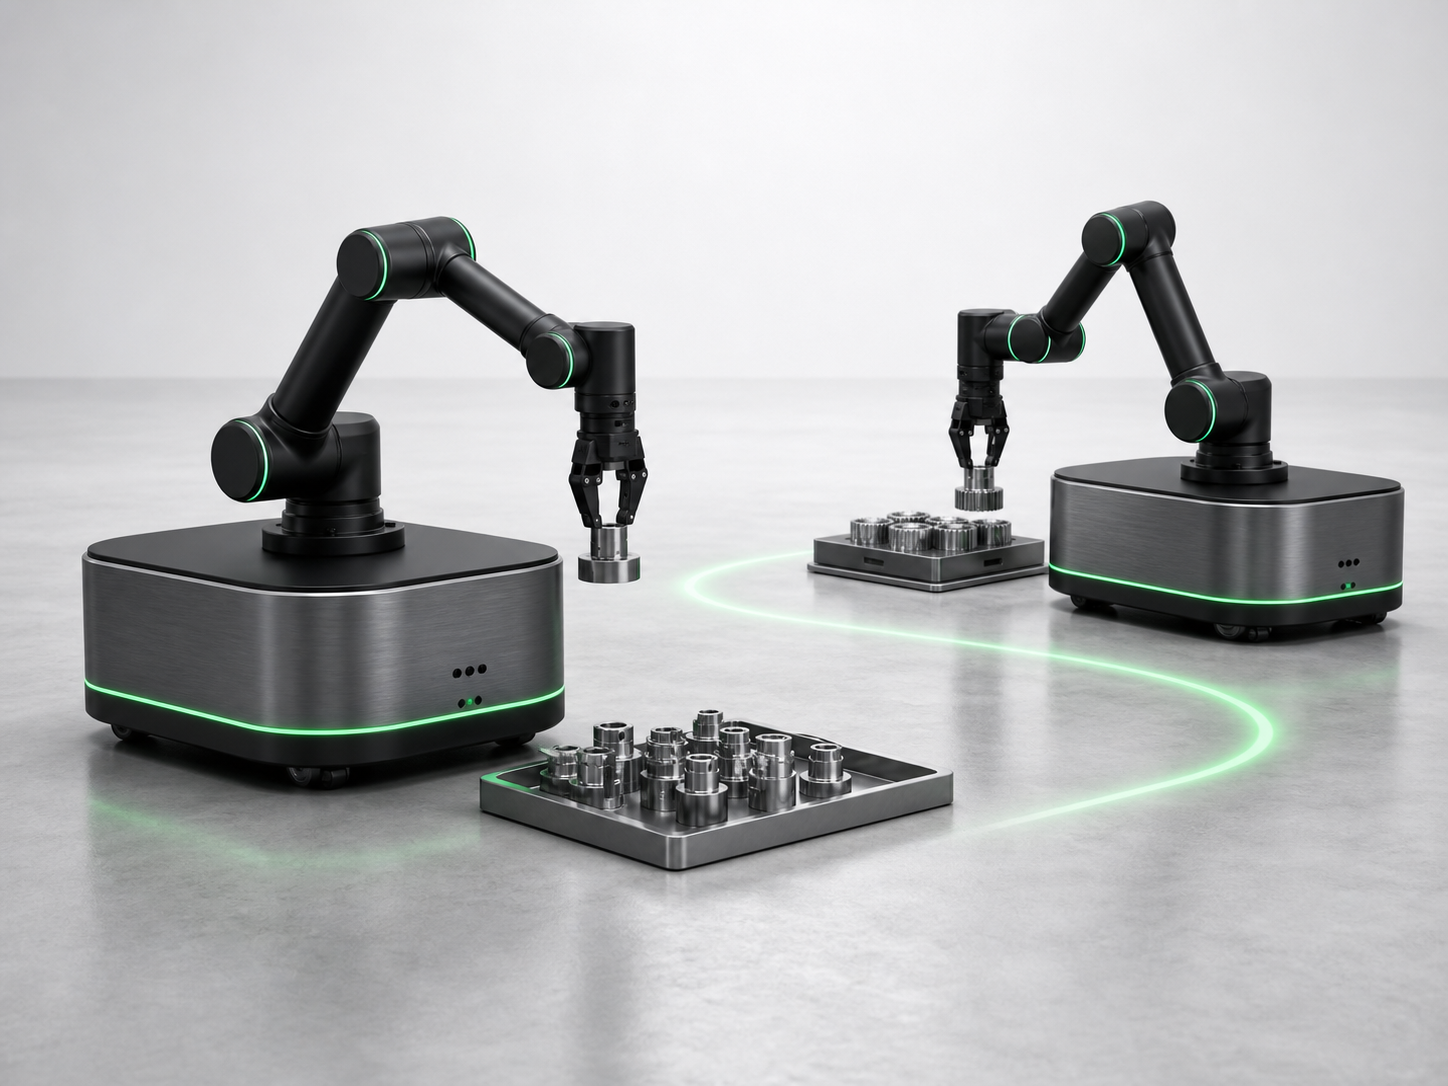
製品搬運、機台自動上下料、線邊配送;到點後手臂完成上料或組裝,銜接產線節拍。
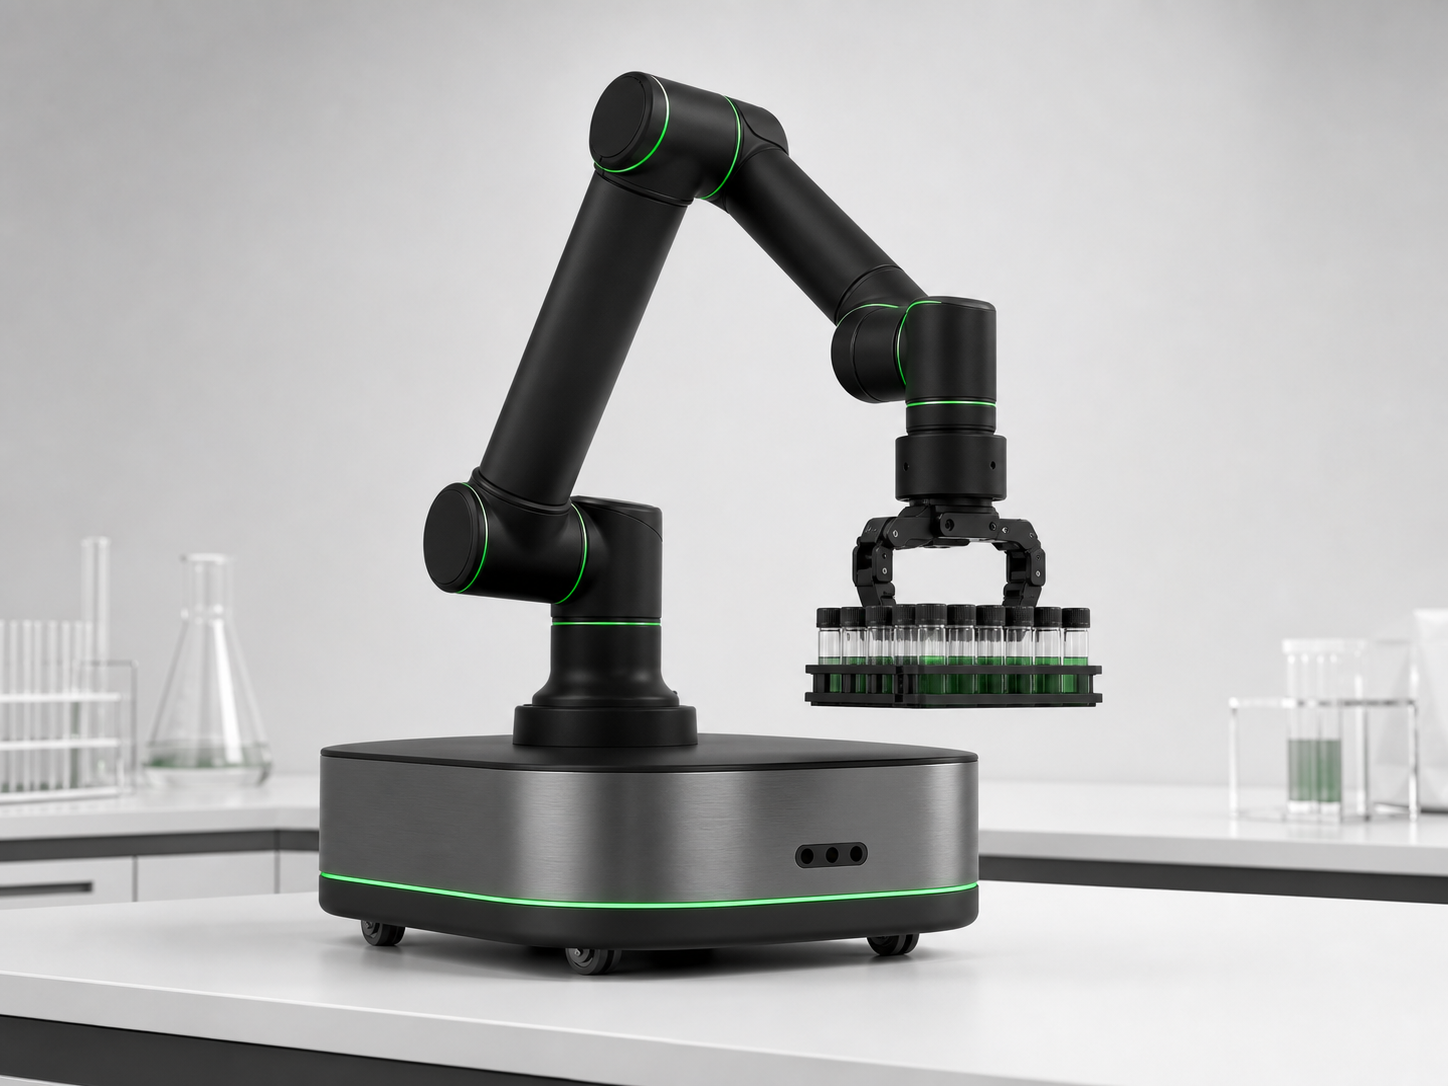
耗材補給、樣本運送與環境安全作業;手臂處理危險或重複性樣品操作。
多站點自動取貨、送貨與分揀;一台完成「移動+抓取」,降低分段設備投資。
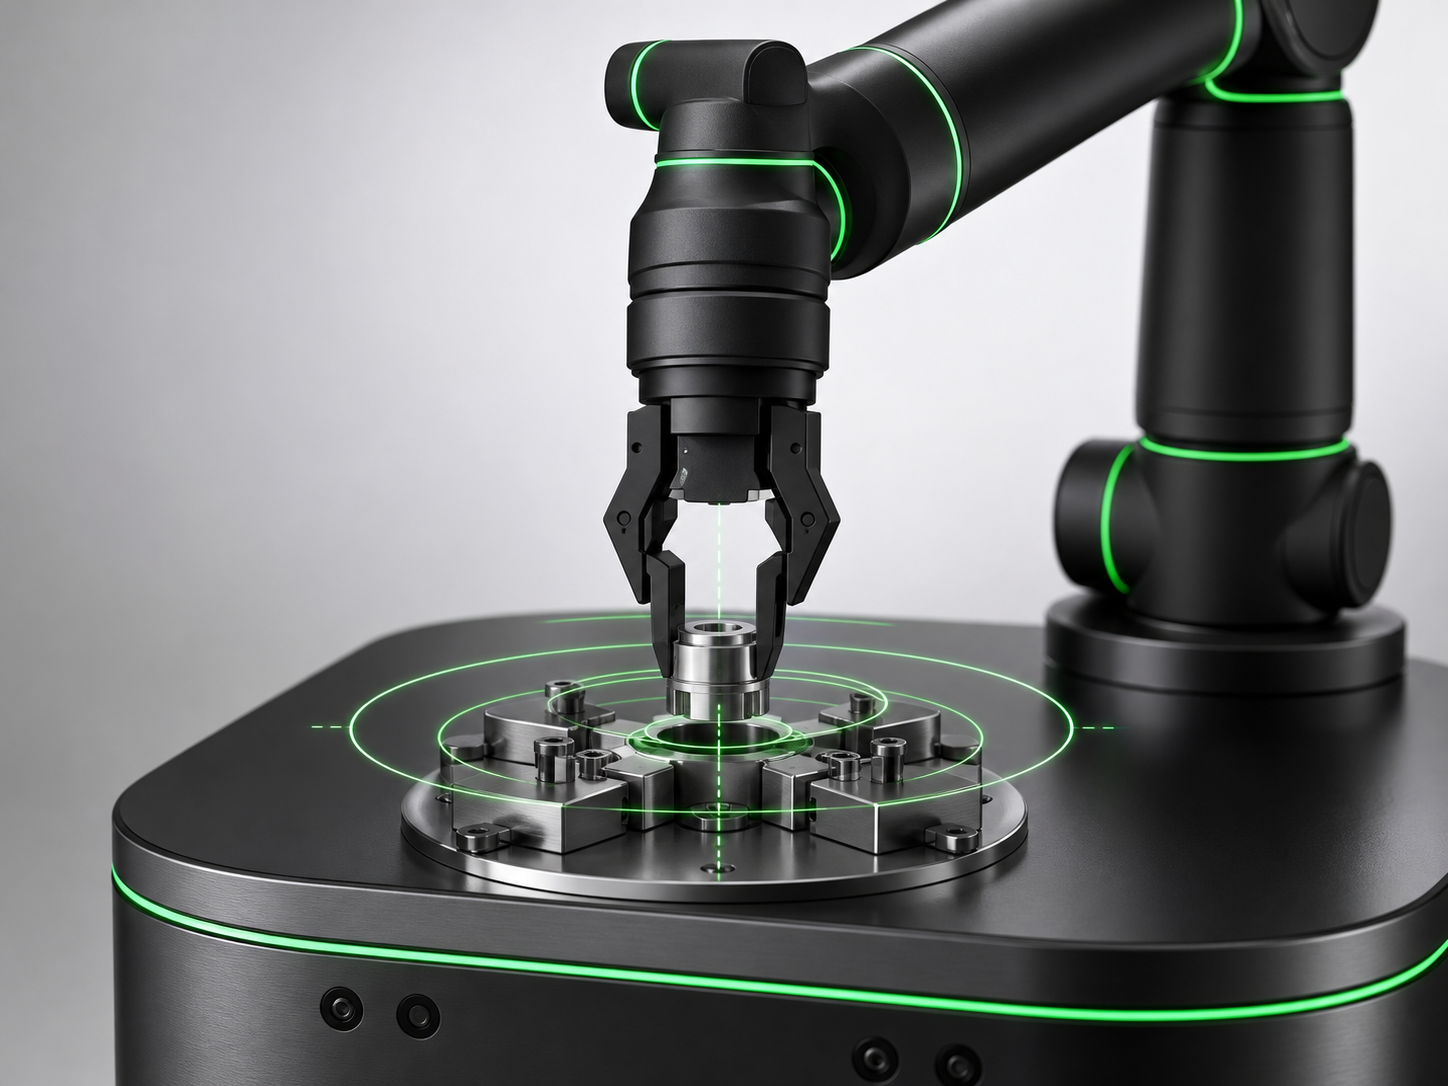
搬運後直接進行精密移載與組裝,重複精度可達 ±0.1 mm。
多機協同下,如何在場域裡不迷路、不誤判?
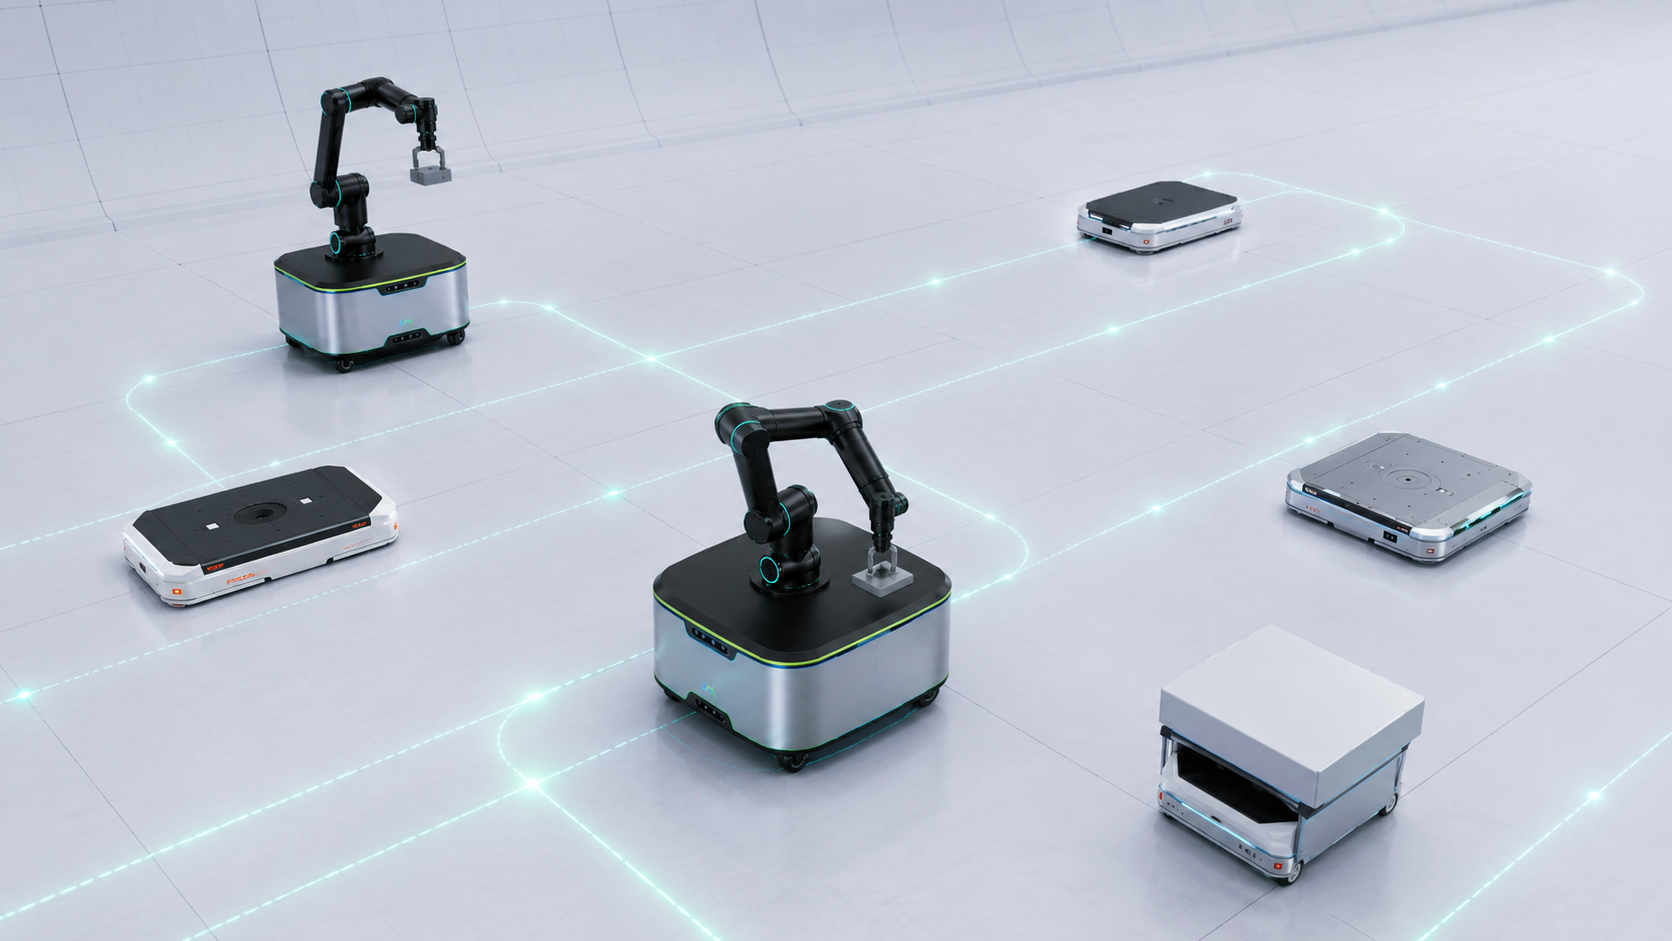
零碰撞路徑規劃
靠 5+1 核心技術模組:從高精度地圖建構、預測式避障到多感測融合,加上可擴展的手臂模組,讓 Smart AMR Platform 能在醫院走廊、產線與倉儲等複雜場域穩定作業,即使多台機器人同時運作也能即時協調路徑、互不碰撞。
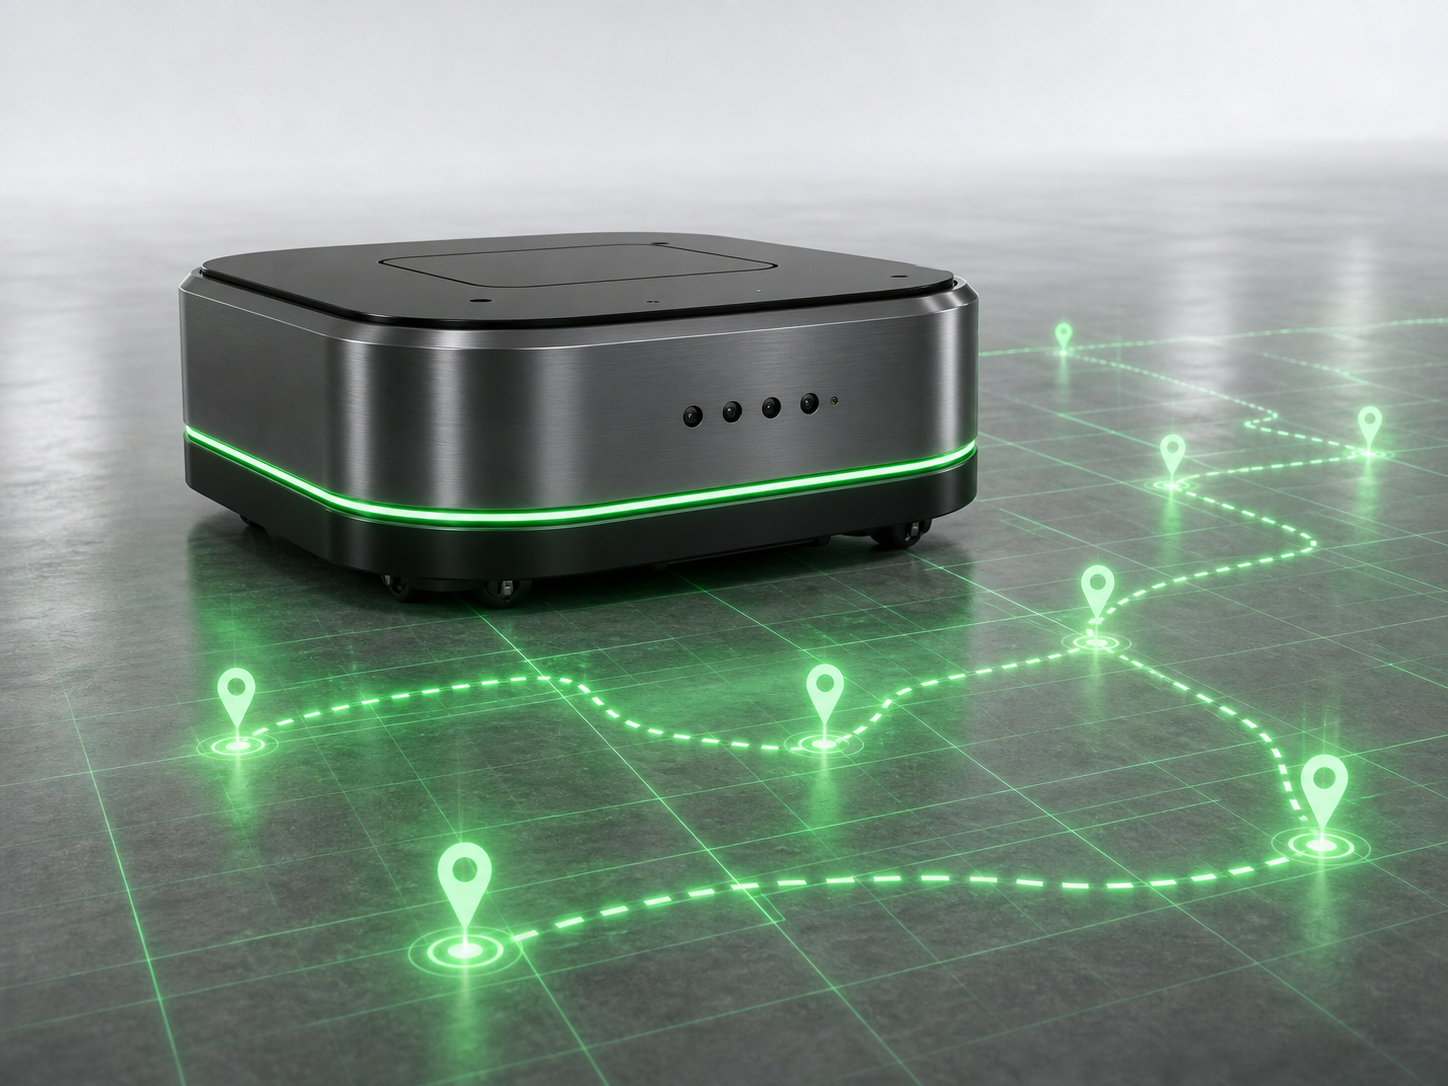
MGEN自主導航
支援多樓層環境的高精度地圖建構與動態路徑規劃。
- 高精度地圖建構
- 多樓層自主導航
- 動態路徑規劃
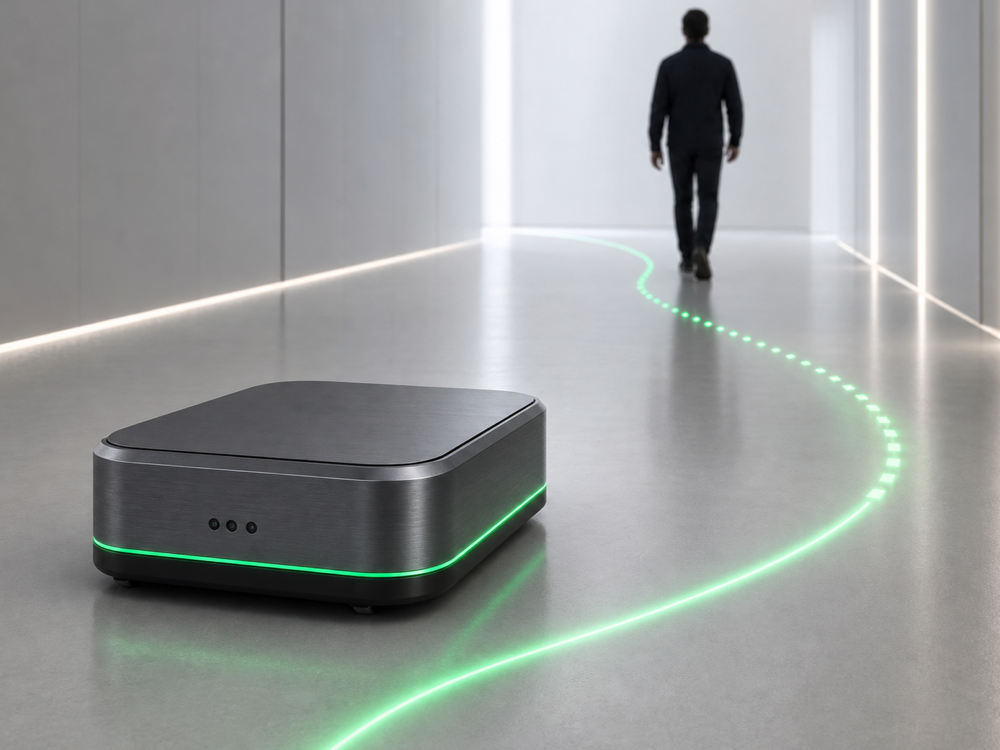
PMA預測式動態避障
提前判讀人員與障礙物動向,避免臨時停滯與繞行。
- 人/物行為預測
- 提前避障決策
- 提升行駛安全性
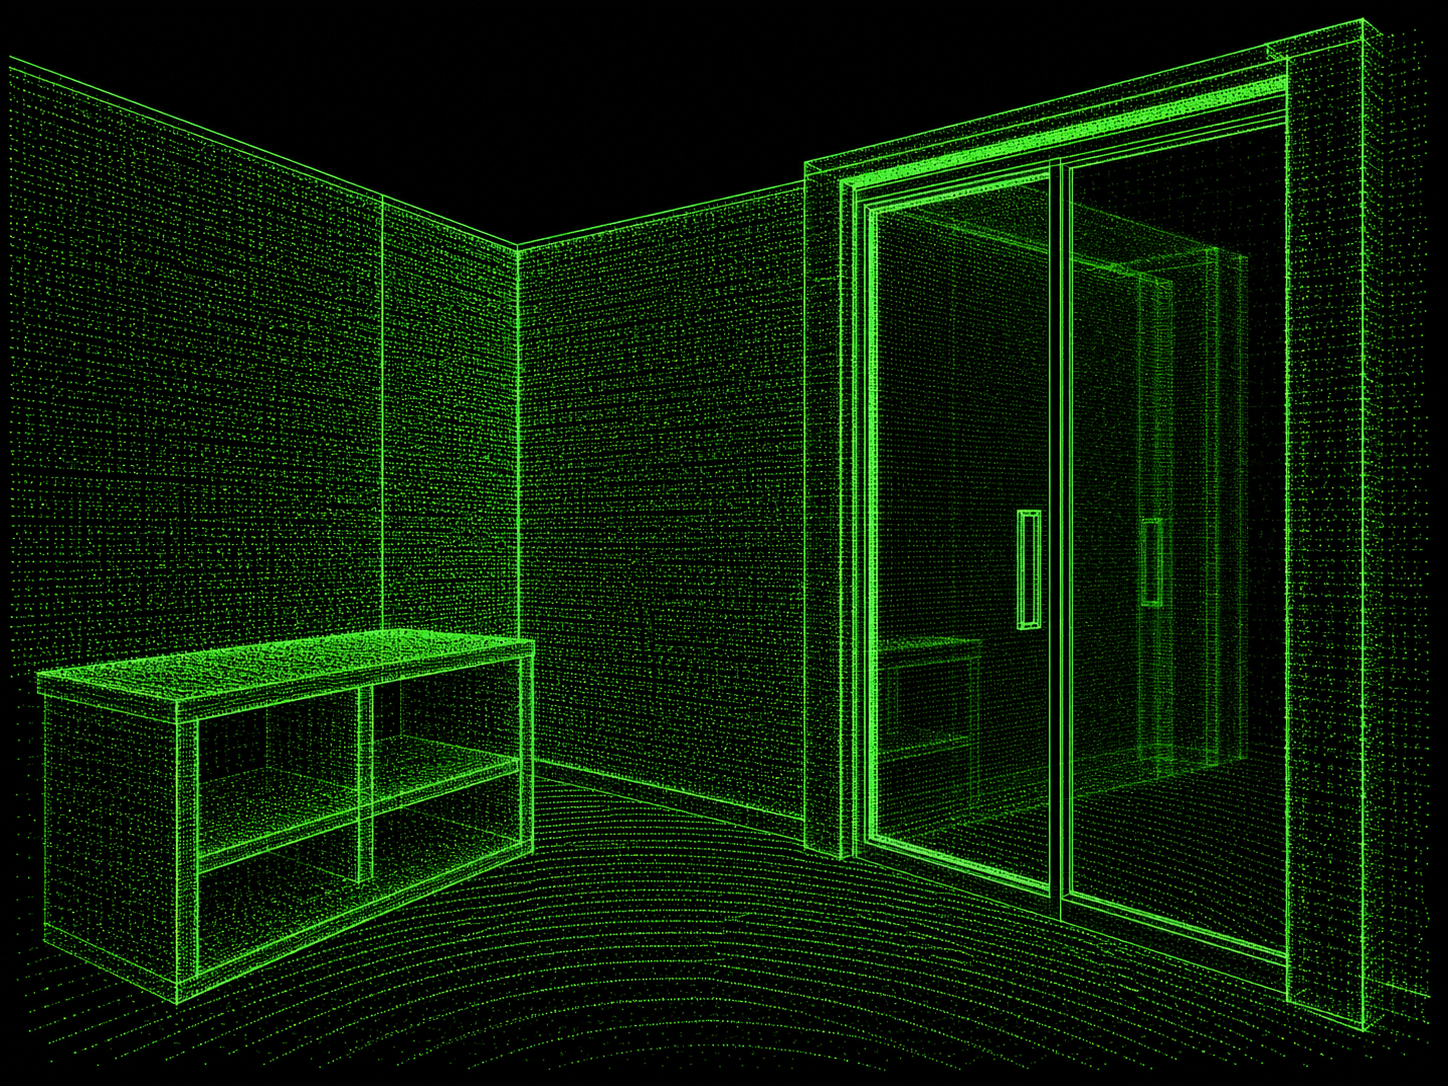
GAR特殊環境偽影辨識
針對玻璃、鏡面等反光表面過濾感測器偽影干擾。
- 辨識玻璃/鏡面/透明材質
- 濾除感測器偽影干擾
- 提升定位與避障準確度
MSI多感測器融合
整合多元感測資訊,強化環境感知與定位穩定性。
- LiDAR/相機/IMU/里程計融合
- 提升環境感知能力
- 強化定位穩定性
SAMI彈性系統整合架構
模組化軟體架構支援快速部署與跨硬體整合。
- 模組化軟體架構
- 支援多款硬體平台
- 快速部署與擴充
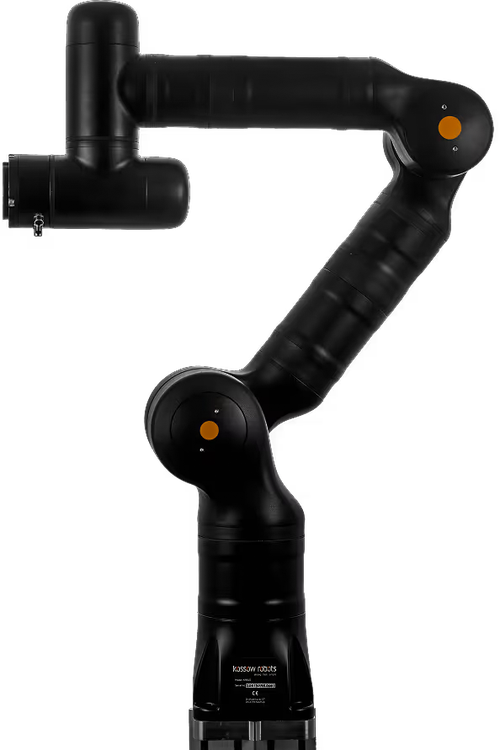
+1可擴展手臂模組
串接協作手臂 API,讓移動與作業任務協同運作。
- 手臂控制 API 整合
- 任務流程與協同控制
- 彈性擴充多種手臂
將 Smart AMR Platform 投入醫療場域,能做到什麼?
Smart AMR Platform 的導航核心,來自明志科技大學智慧醫療研究中心提供的醫療導航自主移動機器人平台(MedNav AMR Platform)技術協助,整合自主導航、預測式動態避障與多感測器融合。這套系統已完成醫療場域測試與任務驗證,可支援醫院走廊動態避障、電梯整合與多樓層配送,也是 Smart AMR Platform 這次推出醫療場景應用款式的技術基礎。
醫療走廊配送
醫院走廊人流、推車往來頻繁,PMA 預測式動態避障與 3D 立體避障確保通行流暢不卡頓。
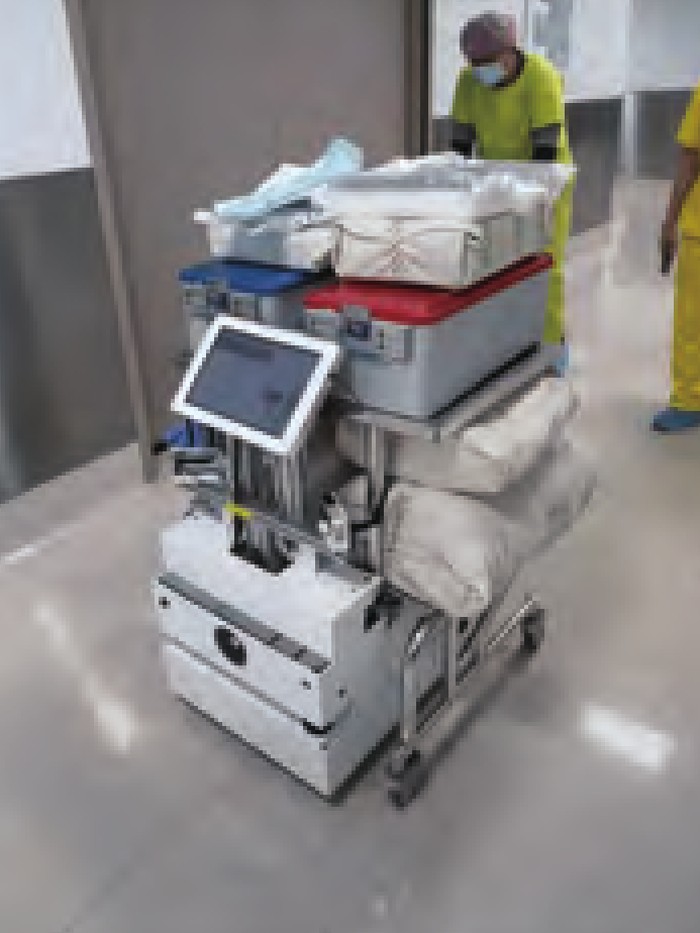
任務載具整合
可整合醫療推車、藥品箱等既有載具,車身尺寸與功能模組依實際載具調整配置。
實機規格?
額定載重 120 kg(最大 150 kg)、定位精度小於 ±5 cm、可連續無人化運行 24 小時,這是 Smart AMR Platform 移動平台的核心規格;協作手臂則可依需求搭配吾福精密科技總代理的 Kassow Robots EDGE 版所有型號,詳細規格見右方連結。
Smart AMR Platform 規格
(可依場域需求客製)
